近年のロボット開発といえば、高性能なAI、大量のセンサー、そして複雑な制御プログラムを思い浮かべる人も多いだろう。
ところが今回、東北大学の研究チームが発表したのは、そんな流れとは少し違うアプローチだった。
それは、「筋肉が伸びたら、自動的に縮む」というシンプルな仕組み。
人間の反射に着想を得た機械的な仕組みを開発し、ロボットの膝蓋腱反射を再現。さらに、その反射機能を利用した二足歩行にまで成功したという。
もちろん、ロボット全体から電子制御が消えたわけではない。電子センサーや電子回路を必要としないのは、今回開発された局所的な「反射モジュール」の部分だ。
それでもこの研究には、これからのAIロボットを考えるうえで、とても興味深いヒントが隠されている。
🦿 人間の「膝がピョコン!」をロボットで再現!?
健康診断などで、膝のお皿の下を軽く叩かれた経験はないだろうか。トンッと叩かれた瞬間、意識していないのに脚がピョコンと動く。
これは「膝蓋腱反射(しつがいけんはんしゃ)」と呼ばれる現象で、人間の神経系に備わっている反射機能のひとつだ。人間の場合、筋肉が引き伸ばされた情報が神経を通じて伝わり、脊髄を介して筋肉の収縮が引き起こされる。つまり、いちいち頭で考えなくても体が反応してくれる。
2026年10月22日、東北大学の研究グループは、この反射に着想を得た筋骨格ロボット用の新しい「反射モジュール」を発表した。
これまで、人工筋肉がどれだけ伸びたかを把握するには、電子センサーなどを使って計測する方法が一般的だった。
しかし今回の研究では、2本の人工筋肉を並べ、一方を力を出す役割、もう一方を伸びを検知する役割として使用。機械的な構造と空気圧を利用することで、人工筋肉が一定以上に伸びると自動的に縮む仕組みを実現した。
しかも、この局所的な反射機能には、複雑な電子センサーや電子回路を必要としない。
挿絵:人工筋肉の伸縮をイメージした生成イラスト。実際の研究装置や動作を忠実に再現した図ではありません。
🚶 反射を組み合わせたら、二足歩行までできた!
研究チームは、開発した反射モジュールをロボットに搭載し、人間と同じように膝の下を叩くと脚が跳ね上がる動きを再現した。
さらに、片脚に4つずつの反射モジュールを搭載した二足歩行ロボットも開発。足裏センサーから得た情報に応じて反射の働く条件を空気圧で切り替えるシンプルな制御と組み合わせ、トレッドミル上での歩行に成功したという。
ここで重要なのは、ロボット全体が完全に電子回路なしで動いているわけではないという点だ。
反射モジュール自体は機械的に動作するが、歩行実験では足裏センサーや簡単な制御も利用している。複雑な制御をすべてなくしたのではなく、機械に任せられる部分を機械に任せ、必要な部分だけ電子制御を利用しているのだ。
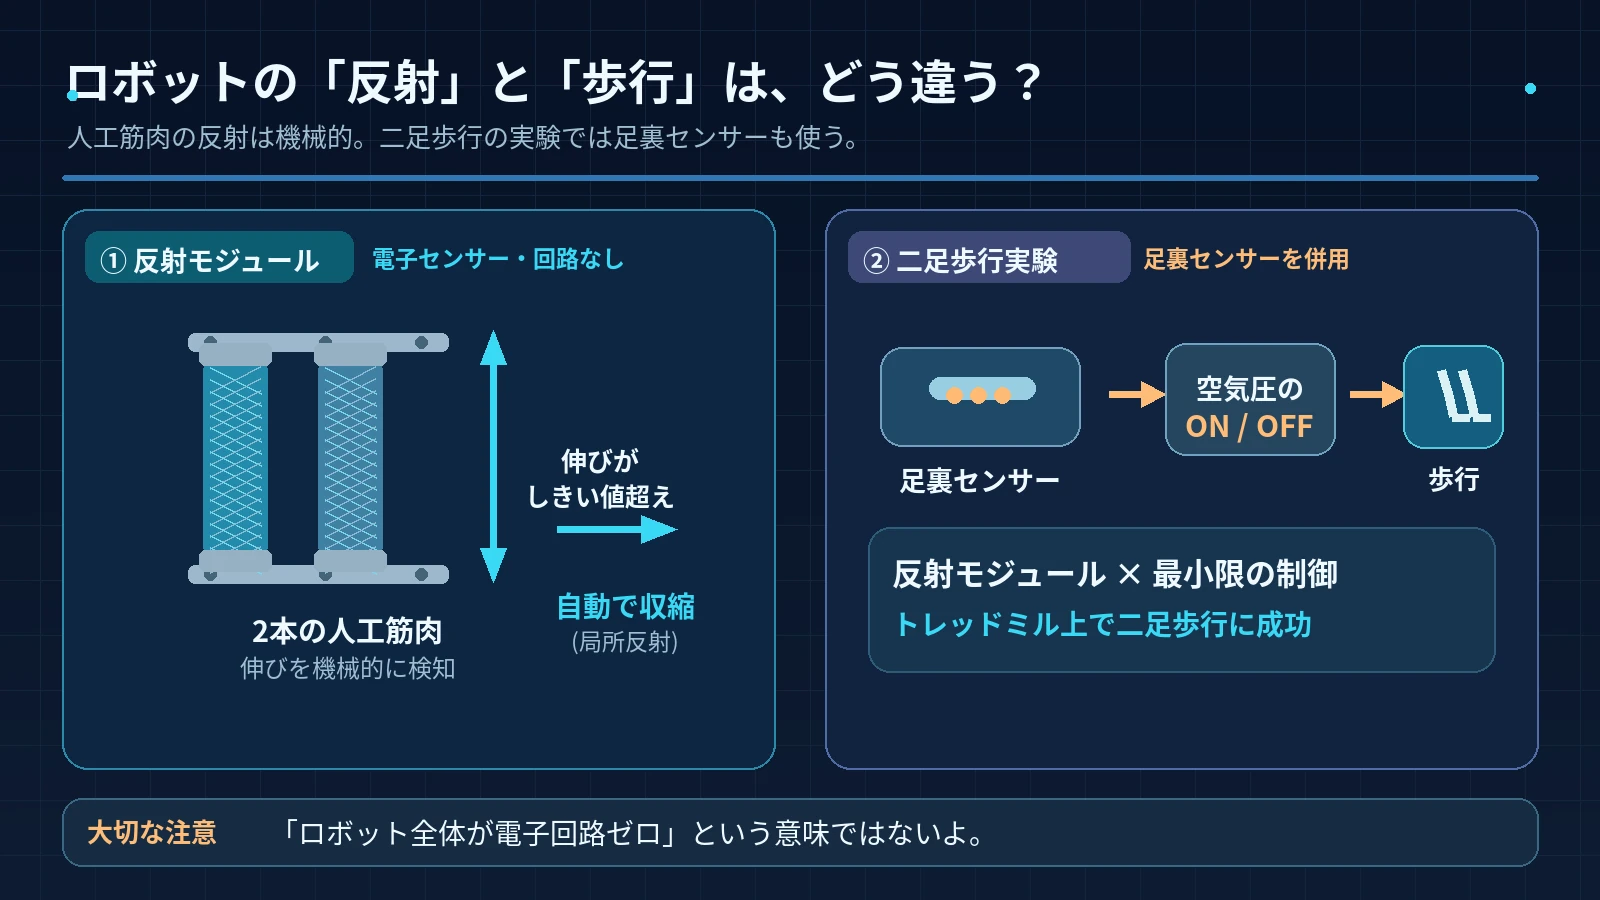
図解:東北大学の公式発表をもとに制作した概念図。反射モジュールには複雑な電子回路が不要だが、二足歩行の実験には足裏センサーなどを使っている。
今回の成果は、反射に必要だった計測や計算の一部を、機械構造そのものに置き換えられることを示している。研究チームは、こうした仕組みが将来的にロボットの計算負荷や消費電力の削減につながると期待している。
🧠 ロボットの賢さは、AIの性能だけで決まる?
ここからは、Yuna Orbitとして少し考察してみたい。
最近のロボット開発では、AIを活用した高度な環境認識や行動判断が大きな注目を集めている。人間の言葉を理解し、周囲の状況を判断し、自分で行動を決める。そんなロボットが実現すれば、これまで人間にしかできなかった作業も任せられるようになるかもしれない。
しかし、どれだけ優れた頭脳を搭載していても、身体を思い通りに動かせなければ意味がない。そして、身体を動かすためのすべての処理を、必ずしもAIに担当させる必要はないのだ。
例えば、人間は歩くときに一歩ごとの筋肉の動きを意識して計算しているわけではない。無意識の姿勢制御や反射など、神経系が自動的に処理している部分が数多く存在する。
今回の研究は、そうした仕組みの一部を機械的に再現することで、ロボットの身体そのものに機能を持たせようという試みだ。
身体の構造や物理的な性質をうまく利用して制御の負担を減らす考え方は、「形態的計算(Morphological Computation)」とも関連している。高度な計算だけに頼るのではなく、素材や形状、力の伝わり方といった身体そのものの特徴を利用する。
AIの頭脳が進化する一方で、身体の設計にもまだ大きな可能性が残されているのだ。
⚙️ AIが考えなくても動ける身体へ
この考え方が発展すると、将来のロボット設計はどう変わるのだろうか。
例えば、歩いているときに地面のわずかな凹凸に脚が自然に反応したり、物をつかむ際に指先の素材や構造によって力が自然に分散されたりするロボット。転びそうになったとき、中央のコンピューターの複雑な計算を待たずに、身体の仕組みが局所的に反応する未来も想像できる。
ただし、これは将来の応用を考えた例であり、今回の研究だけでこれらすべてが実現したわけではない。
もちろん、反射機能だけで高度なロボットが完成するわけではない。複雑な環境の理解や行動計画には、高性能なAIが重要な役割を担うだろう。しかし、そのAIが判断した行動を素早く、効率よく実行するためには、身体側の工夫も欠かせない。
「賢い頭脳」と「賢い身体」。
この2つを組み合わせることが、次世代ロボットの重要な方向性のひとつになるのかもしれない。
🌍 巨大な頭脳だけが、ロボットの未来じゃない
今回の成果は、まだ研究段階のものだ。トレッドミル上での歩行に成功したとはいえ、複雑な地形を自由に歩き回る実用ロボットが完成したわけではない。
また、計算負荷や消費電力の削減についても、今後の設計に期待される効果であり、あらゆる条件で従来方式より優れていると証明されたわけではない。
それでも、反射に必要な処理を機械構造そのものに組み込むという発想は、これからのロボット開発に新しい選択肢を与えてくれる。
AIの性能を高めること。機械の構造を工夫すること。そして、それぞれの得意な役割を組み合わせること。ロボットの進化は、単に搭載するAIが賢くなるだけでは完成しないのだろう。
AIをさらに賢くすることも大切だけれど、AIが考えなくても自然に動ける身体を作ることも、同じくらい重要なのかもしれない。
※確認基準日:2026年10月24日。本記事は東北大学の公式発表と原著論文の公開情報をもとに構成しています。研究成果の説明とYuna Orbit独自の考察(「賢い頭脳と賢い身体」や将来の応用例)を区別して掲載しています。計算負荷や消費電力の削減は研究チームが期待する効果で、測定で示された結果ではありません。サムネイルと挿絵は説明のためのイメージで、東北大学の実際の試作機や実験の写真ではありません。
📚 参考資料・出典


